Ingeniero de software líder
- FastAPI
- React
- PostgreSQL
- Docker
- WebSockets
Plataforma de robótica como servicio
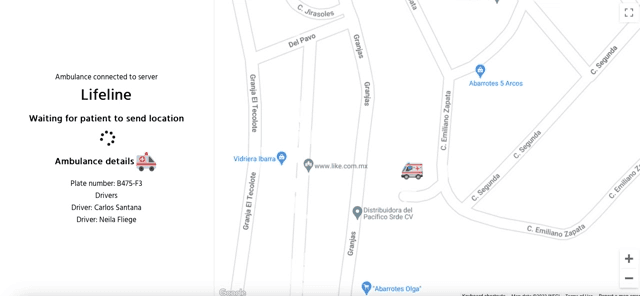
Diseñé y lideré el desarrollo de la plataforma que opera una flota de robots autónomos: portales de administración y de cliente para el alta de negocios, el aprovisionamiento de robots, la configuración de flotas y las misiones de recolección de blancos y residuos, además de la capa de comunicación entre los servicios remotos y el hardware PLC. Es uno de varios proyectos que he liderado ahí, junto con trabajo de infraestructura para otras líneas de producto.
En producción con clientes de hostelería, entretenimiento y educación: 25 robots y más de 30 misiones diarias para más de 20 usuarios al día.
Empecé con un monolito. Las líneas de producto que definirían las fronteras entre servicios todavía no existían, así que preferí un refactor posterior a equivocarme temprano, y lo dividí en microservicios cuando esas fronteras ya eran reales. Autoalojar fue la otra decisión: queríamos el hardware y la red bajo nuestro control, y el precio es que los proxies inversos, TLS, la redundancia y la gestión de entornos corren por mi cuenta y no por la de un servicio gestionado.